Google は 11 月 17 日、AI モデル Gemini 4 Hydrogen をロボットの制御に使えるようにし、開発環境 Google Antigravity にロボット用の拡張を加えた。対応するロボットの腕をつなぎ、物理シミュレーター MuJoCo で練習させ、普通の言葉で頼んだ作業を実機で動かせるという。
ロボットに作業を教えるのに、動きを 1 つずつプログラムで書く必要が薄れてきた。机の上の腕 1 本でも、言葉で頼んで試せるようになる。その代わりに何を自分で引き受けるのかを、Google の発表と拡張の説明から確かめる。
言葉で頼むと、腕が動くまで
Google の開発者向けブログによれば、Hydrogen は普通の言葉で書かれた目標とカメラの映像から、作業の手順を立て、腕を動かすプログラムを書いて実行し、うまくいくまで直す。
拡張は、Antigravity の「Customizations」で「Robotics」を探して入れる。入れると、腕の駆動ソフトの準備、カメラの検出、位置合わせ、安全に動くかの確認までを手伝う。Google は、I2RT の YAM という腕が約 10 分で作業できる状態になった例を挙げている。ほかに名前が出ているのは、安価な SO-ARM101 と、産業用の FR3 Duo だ。
いきなり実機を動かさなくてもよい。MuJoCo は Antigravity の中で動き、言葉の説明や写真から作業の場面を組み立てられる。GitHub の説明によれば、シミュレーションだけなら腕を持っていなくても試せる。Google の例では、お菓子をベルトコンベアから仕分ける仕組みを、シミュレーションで確かめてから実機に移し、約 1 時間で組み上げた。
使うのに要るもの
Antigravity は、有料の Google AI Pro か Ultra の契約者向けだ。拡張の一部の機能には Gemini API のキーも要る。実機で動かすなら、対応する腕とカメラを別に用意する。腕の価格は発表には書かれていない。
拡張の説明は、注意書きをはっきり置いている。動くロボットは人をけがさせ、機材を壊すことがある。ロボットのそばを離れず、作業する場所を片づけ、電源をすぐ切れるようにしておく。ロボットを安全に動かす責任は使う人にある、と。
言葉で頼めるようになっても、見張る役は人に残る。台所や子どもの手が届く場所に置くなら、この注意書きは読み飛ばせない。
何から試すか
試し方は 3 段階に分けられる。
- 腕を買わずに、シミュレーションで作業を言葉で頼んでみる
- 安価な腕で、ペンを拾う・お菓子を積むといった机の上の作業を試す
- 家の作業に使うかは、そのあとで決める
次に見ておきたいのは、GitHub の robotics-antigravity-plugin のページだ。今はまとまった対応機種の一覧がなく、例に出てくる腕の名前があるだけだ。対応する腕が増えるかどうかは、このページの更新で分かる。
ことば
- Google Antigravity — Google の、AI に作業を任せながらソフトを作る開発環境。今回、ロボットの腕をつなぐための拡張がここに加わった。
- MuJoCo — ロボットや物体の動きを計算で再現する物理シミュレーター。実機を動かす前に、ぶつからないか、つかめるかを画面の中で試すのに使う。
言葉で頼めるロボットの腕が机の上に来たら、あなたはまず何を頼み、どこまでを人の目の届く範囲に残すだろうか?
参照
 Google Developers Blog「Gemini 4 Hydrogen: a faster model for general purpose robotics」(2026年11月17日)developers.googleblog.com
Google DeepMind の Antigravity 用ロボティクス拡張 (GitHub・導入手順と安全の注意)GitHub
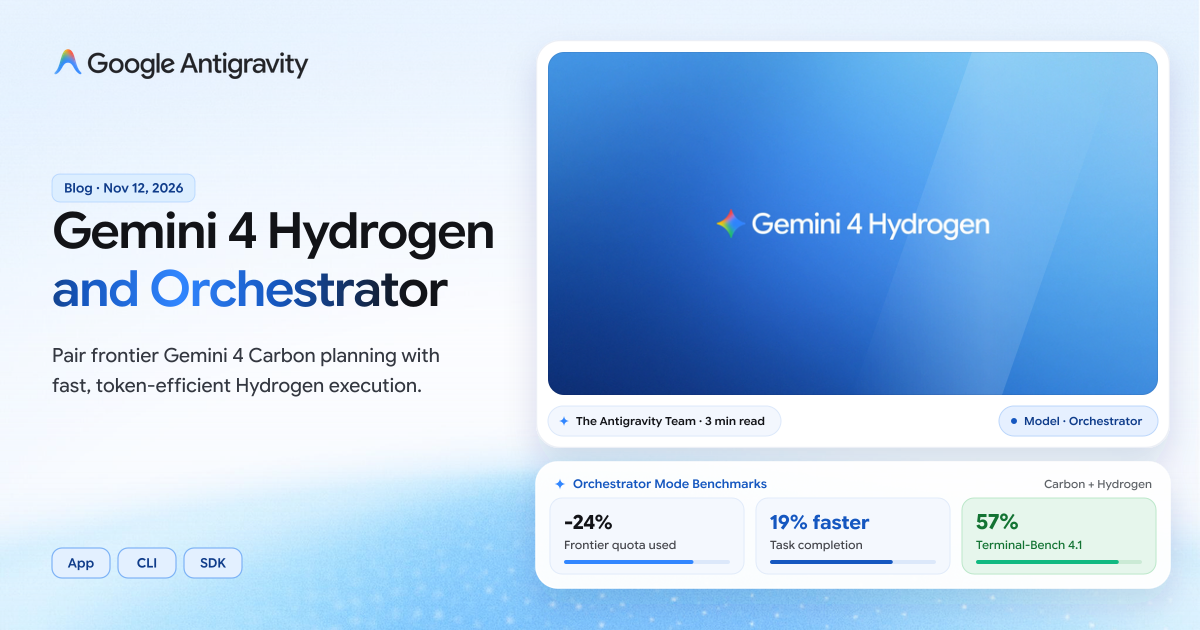 Google Antigravity ブログ「Gemini 4 Hydrogen and Orchestrator」(2026年11月12日・提供プラン)Google Antigravity
- Google DeepMind 公式 X の告知